


#роботы
Новая модель воплощенного искусственного интеллекта Maxwell, разработанная Институтом искусственного интеллекта для промышленности Китайской академии наук, заняла первое место в международном рейтинге Meta-World, оценивающем способность роботов выполнять физические задачи.
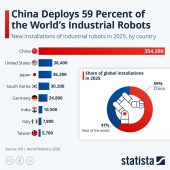
В прошлом году, когда по всему миру было установлено рекордное количество промышленных роботов — 603 000 единиц, Китай продолжил укреплять свое лидерство по масштабам внедрения робототехники.
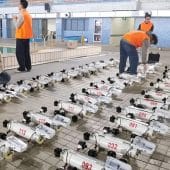
Китай установил новый мировой рекорд по одновременной автономной работе подводных аппаратов: 116 небольших дронов самостоятельно прошли заданный маршрут в бассейне без управления со стороны человека.
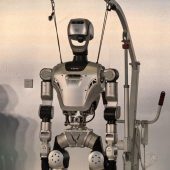
В городе Ичан провинции Хубэй в центральной части Китая представили первого в мире робота с полностью разработанной внутри страны электронной архитектурой. Его презентация стала важным шагом в стремлении Китая добиться большей технологической самостоятельности в базовых системах, которые обеспечивают связь между принятием решений искусственным интеллектом и физическими действиями робота.
Hyundai планирует в ближайшие годы развернуть 25 000 роботов Atlas на своих предприятиях, а также на заводах Kia по всему миру. К 2030 году предполагается довести их возможности до полностью автономной сборки компонентов и выполнения тяжелых физических работ.

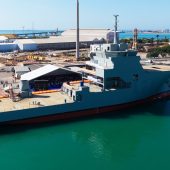
На верфи Navantia в Пуэрто-Реале состоялась церемония имянаречения спасательного судна Poseidon. Его оборудование позволит поддерживать подводные операции и принимать спасательные аппараты союзников.
В городе Чжухай китайской провинции Гуандун открылся первый в мире крупномасштабный тематический парк, посвященный воплощенному искусственному интеллекту (ИИ). Проект совместно разработали китайская компания в AgiBot и культурно-туристический конгломерат Chimelong Group.
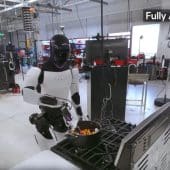
Человекоподобные роботы постепенно покидают исследовательские лаборатории и появляются на фабриках, складах, в центрах обслуживания клиентов и других созданных человеком пространствах. Оснащенные системами искусственного интеллекта, такие машины учатся понимать инструкции, распознавать объекты, ориентироваться в сложной обстановке и выполнять физические действия.
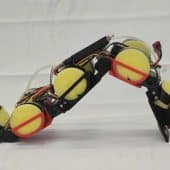
Инженеры из Нью-Йоркского университета создали робота-червя WorMa, который перераспределяет воду внутри корпуса, чтобы ползать, плавать и преодолевать препятствия. Перенос массы помог ему подняться на ступеньку высотой 15 сантиметров. Пока аппаратом управляет оператор.
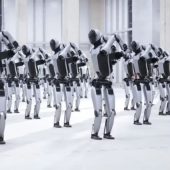
Китайская компания UBTECH начала производство на новом заводе промышленных человекоподобных роботов в Лючжоу, Гуанси-Чжуанском автономном районе. Предприятие сочетает гуманоидных роботов, автоматизированные системы и цифровые двойники, что позволяет организовать серийный выпуск машин в больших объемах.
Пока весь мир обсуждает новые полеты к Луне, подготовку экспедиций на Марс и строительство орбитальных станций нового поколения, в конструкторских бюро и университетских лабораториях решается вопрос, без которого ни один из этих проектов не сможет стать реальностью. Кто будет выполнять работу там, где человеку находиться слишком опасно, слишком дорого или просто невозможно?


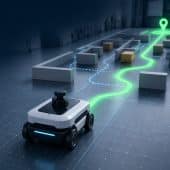
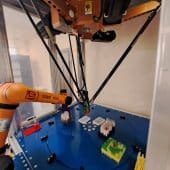
Новый метод поможет роботам самостоятельно находить оптимальные пути. В перспективе это позволит создавать фабрики, где машины самостоятельно управляют процессами. Разработку могут взять на вооружение создатели автоматических аппаратов, предназначенных для изучения других планет.

Управление большими группами взаимодействующих объектов стало одной из ключевых технологических проблем. Ученые из разных научных областей предлагали свои решения, но столкнулись с ограничениями. Существующие подходы либо оказываются неэффективными при масштабировании, либо не способны учитывать множество важных факторов. Ученые Пермского Политеха нашли решение этой проблемы в природе, исследовав механизм коллективного выживания императорских пингвинов. Они усовершенствовали разработанную ранее математическую модель самоорганизации и впервые проанализировали поведение каждого агента в отдельности, раскрывая механизмы перехода от индивидуальных действий к общим. Это исследование открывает практические перспективы в различных областях — от создания роев медицинских нанороботов, способных точечно доставлять лекарства к опухолям, до проектирования автономных систем для работы в экстремальных условиях Арктики и космоса.

Лопатки — это ключевые элементы конструкции турбин в авиационной и энергетической отрасли. Они преобразуют поток энергии в механическое вращение вала двигателя. Их качеству и надежности предъявляют чрезвычайно высокие требования. Особое значение при производстве лопаток имеет процесс дефектоскопии после их обработки. Выявление брака происходит вручную, что требует высокой концентрации, много времени и осложняется нестандартной формой детали. Ученые Пермского Политеха разработали автоматизированную систему управления процессом полировки лопаток турбин с использованием интеллектуальной видеоаналитики. Новая технология позволяет в реальном времени контролировать качество обработки поверхности, с точностью 96% выявлять дефекты и автоматически корректировать процесс без участия человека.

Китайские исследователи разработали новый тип датчиков давления, подражая механизмам восприятия скорпионов. Созданные устройства показали высокую чувствительность и могут работать в широком диапазоне давлений одновременно.

Российские ученые представили универсальный алгоритм для координации движений манипуляторов в медицинских роботизированных системах для исключения столкновений в ограниченном пространстве. Алгоритм анализирует рабочую зону, определяет ограничения, связанные с совместной работой внутри системы, адаптирует траекторию и оптимизирует движения для увеличения эффективности.

Вы попытались написать запрещенную фразу или вас забанили за частые нарушения.
Понятно
Что-то в вашем комментарии показалось подозрительным, поэтому перед публикацией он пройдет модерацию.
Понятно
Из-за нарушений правил сайта на ваш аккаунт были наложены ограничения. Если это ошибка, напишите нам.
Понятно
Наши фильтры обнаружили в ваших действиях признаки накрутки. Отдохните немного и вернитесь к нам позже.
Понятно


Мы скоро изучим заявку и свяжемся с Вами по указанной почте в случае положительного исхода. Спасибо за интерес к проекту.
Понятно
Последние комментарии