


Этот пост добавлен читателем Naked Science в раздел «Сообщество». Узнайте как это сделать по ссылке.

Инженеры создали робота без аккумулятора, который получает энергию прямо из-под ног
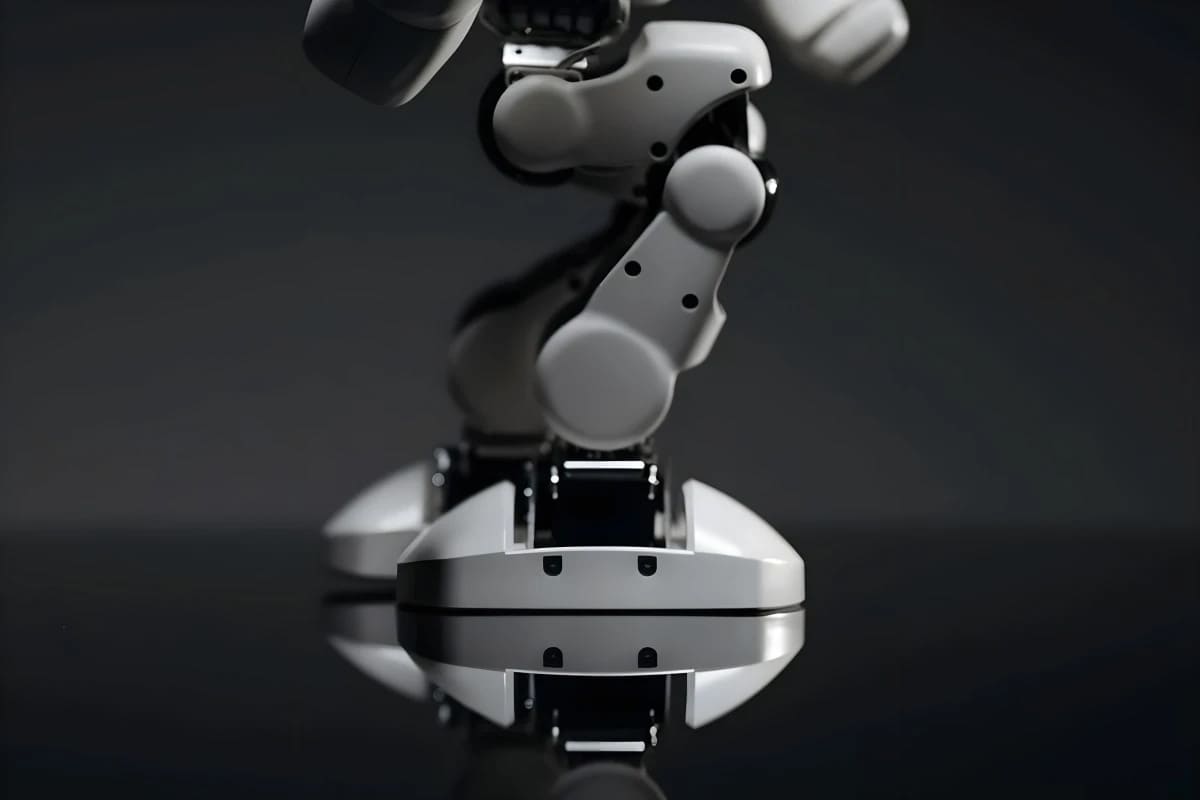
Китайские исследователи разработали тончайшую мембрану для ступней ползающих микророботов, которая позволяет им получать электричество непосредственно от поверхности, по которой они передвигаются. Эта технология избавляет роботов от необходимости нести на себе тяжелые аккумуляторы: металлические и кремниевые поверхности превращаются в активный источник энергии.
Крошечные микророботы могли бы пробираться сквозь завалы в поисках выживших после землетрясений или обследовать самые труднодоступные участки ядерных реакторов. Однако их главная проблема удивительно прозаична — энергоснабжение. Обычные коммерческие аккумуляторы слишком громоздки: робот массой 1,7 грамм без подзарядки работает всего около двух минут, если не учитывать аккумулятор, который должен составлять непрактичные 94% общей массы устройства.
Исследователи из китайского Фуданьского университета нашли способ полностью отказаться от бортового накопителя энергии, превратив поверхность под роботом в источник питания.
В исследовании, опубликованном в журнале National Science Review, ученые продемонстрировали мягкую мембрану толщиной с лист бумаги, закрепленную на опорной площадке роботизированной конечности. Она вырабатывает электричество непосредственно во время движения по активным поверхностям, например алюминиевым, цинковым или кремниевым. Таким образом, каждый шаг превращается в мгновенный электрохимический генератор.
В основе системы лежит полимерная гелевая пленка толщиной всего 135 микрометров — примерно с человеческий волос. Ее формируют непосредственно на ступнях робота с помощью химического процесса. При соприкосновении с подходящей поверхностью мембрана начинает работать как открытая батарея. Металлический пол отдает электроны, а мембрана поглощает кислород и влагу из окружающего воздуха, замыкая электрическую цепь. Электричество вырабатывается сразу после контакта и перестаёт поступать, как только конечность отрывается от поверхности.
В лабораторных испытаниях ползающий робот с корпусом, напечатанным на 3D-принтере, и габаритами 6,7 × 5,7 сантиметра периодически передвигался на протяжении 150 дней. За это время он совершил более 10 000 шагов без падения напряжения. Впоследствии число шагов превысило миллион, причем на все это потребовалось лишь около двух грамм алюминия. Липкая гелевая мембрана позволяла роботу даже взбираться по наклонным металлическим листам. Система выдерживала температуры от −20 до +80°C и успешно обеспечивала энергией установленный на борту светодиод и Bluetooth-передатчик.
Впрочем, у этой технологии есть ограничения, которые необходимо учитывать при практическом применении. Мембрана не может получать энергию от химически инертных поверхностей, таких как пластик, стекло, грунт или органические ткани. Поэтому исследователи оснастили робота небольшим бортовым суперконденсатором, который сглаживает перебои с питанием при пересечении участков, не способных вырабатывать электричество. Кроме того, углекислый газ из атмосферы и непрерывная коррозия постепенно разрушают внутренний электролит. Чтобы поддерживать работоспособность системы, исследователям приходится вручную восполнять запас гидроксида калия.
Нашли опечатку? Выделите фрагмент и нажмите Ctrl (Cmd) + Enter.


 Telegram
 Дзен
 VK
Предстоящие мероприятия
Возле мест гибели слонов меняются химический состав почвы, разнообразие растений и микроорганизмов, а травоядные чаще приходят в эти зоны кормиться — даже спустя семь лет после смерти гигантов. К такому выводу пришла международная команда ученых, работавшая в южноафриканском национальном парке Крюгера. Однако специалисты обнаружили своего рода парадокс: хотя остатки наземных гигантов обогащают почву питательными веществами, разнообразие бактерий, грибов, растений вблизи мест их гибели может сокращаться.
Топологические изоляторы проводят ток только по поверхности и поэтому рассматриваются как перспективные материалы для будущей электроники и квантовых технологий. Особый интерес представляет их контакт со сверхпроводниками. Физики из НИУ ВШЭ показали, что недавний эксперимент, в котором в такой гибридной структуре якобы наблюдалось объединение электронных пар на рекордном расстоянии 1,5 мкм, допускает более прозаичное объяснение. По их мнению, тот же сигнал может быть обусловлен обычным прохождением электронов через сверхпроводник. Дискуссия исследователей развернулась на страницах Nature Physics.
Результаты нового исследования меняют устоявшиеся представления о менопаузе. Ученые пришли к выводу, что это не плавный и постепенный процесс старения, как считалось до сих пор, а резкий, подобный падению с обрыва, физиологический сдвиг во всем организме, происходящий во время последнего менструального цикла.
Топологические изоляторы проводят ток только по поверхности и поэтому рассматриваются как перспективные материалы для будущей электроники и квантовых технологий. Особый интерес представляет их контакт со сверхпроводниками. Физики из НИУ ВШЭ показали, что недавний эксперимент, в котором в такой гибридной структуре якобы наблюдалось объединение электронных пар на рекордном расстоянии 1,5 мкм, допускает более прозаичное объяснение. По их мнению, тот же сигнал может быть обусловлен обычным прохождением электронов через сверхпроводник. Дискуссия исследователей развернулась на страницах Nature Physics.
Некогда ученые открыли темную материю, заметив, что звезды во внешней части Млечного Пути вращаются быстрее, чем должны, — из-за тяготения темной материи, окружающей видимую часть диска нашей Галактики. Новые данные показывают нечто странное: прежние наблюдения были ошибкой, а если верить новым, Млечный Путь — исключение, где темной материи якобы почти нет.
Возле мест гибели слонов меняются химический состав почвы, разнообразие растений и микроорганизмов, а травоядные чаще приходят в эти зоны кормиться — даже спустя семь лет после смерти гигантов. К такому выводу пришла международная команда ученых, работавшая в южноафриканском национальном парке Крюгера. Однако специалисты обнаружили своего рода парадокс: хотя остатки наземных гигантов обогащают почву питательными веществами, разнообразие бактерий, грибов, растений вблизи мест их гибели может сокращаться.
Новый анализ наблюдений за северной полярной областью Марса заставил ученых пересмотреть представления о составе водяного льда. Выяснилось, что прежние модели заметно искажали одну из его главных характеристик. С учетом этого, местный лед потенциально может быть куда полезнее для персонала будущих марсианских баз.
В большинстве случаев планеты и иные тела, вращающиеся вокруг «нормальных» звезд главной последовательности, формируются достаточно далеко от своих светил, чтобы падать на них. Несмотря на это, теперь астрономы увидели, как красный карлик перетягивает на себя вещество от вращающегося вокруг него объекта. Тот уже делает один оборот вокруг своей звезды меньше, чем за полтора часа, и это время может уменьшаться.
Дата-центры для нейросетей в последние пару лет стали важнейшим фактором роста западной экономики, а заодно и мировой энергетики. В этом направлении нейросети создали немало новых рабочих мест, хотя и меньше, чем в программировании. Однако у невиданного бума есть и оборотная сторона: нобелевский лауреат Пол Кругман выяснил, что они буквально выдавливают остальные сектора экономики, забирая у них все больше инвестиций.
[miniorange_social_login]
Подтвердить?

Не получилось опубликовать!
Вы попытались написать запрещенную фразу или вас забанили за частые нарушения.
Понятно
Комментарий на проверке
Что-то в вашем комментарии показалось подозрительным, поэтому перед публикацией он пройдет модерацию.
Понятно
Аккаунт заблокирован!
Из-за нарушений правил сайта на ваш аккаунт были наложены ограничения. Если это ошибка, напишите нам.
Понятно
Что-то пошло не так!
Наши фильтры обнаружили в ваших действиях признаки накрутки. Отдохните немного и вернитесь к нам позже.
ПонятноЛучшие материалы

Войти
Вконтакте

По e-mail

Google

Яндекс ID
Ваша заявка получена
Мы скоро изучим заявку и свяжемся с Вами по указанной почте в случае положительного исхода. Спасибо за интерес к проекту.
Понятно