


Этот пост добавлен читателем Naked Science в раздел «Сообщество». Узнайте как это сделать по ссылке.

Морская лилия подсказала ученым конструкцию подводного робота с двумя приводами
Ученые Университета штата Северная Каролина (США) создали мягкого подводного робота, способного двигаться в трех измерениях всего с двумя приводами. Это позволяет значительно упростить конструкцию, которая обычно необходима для столь высокой маневренности.
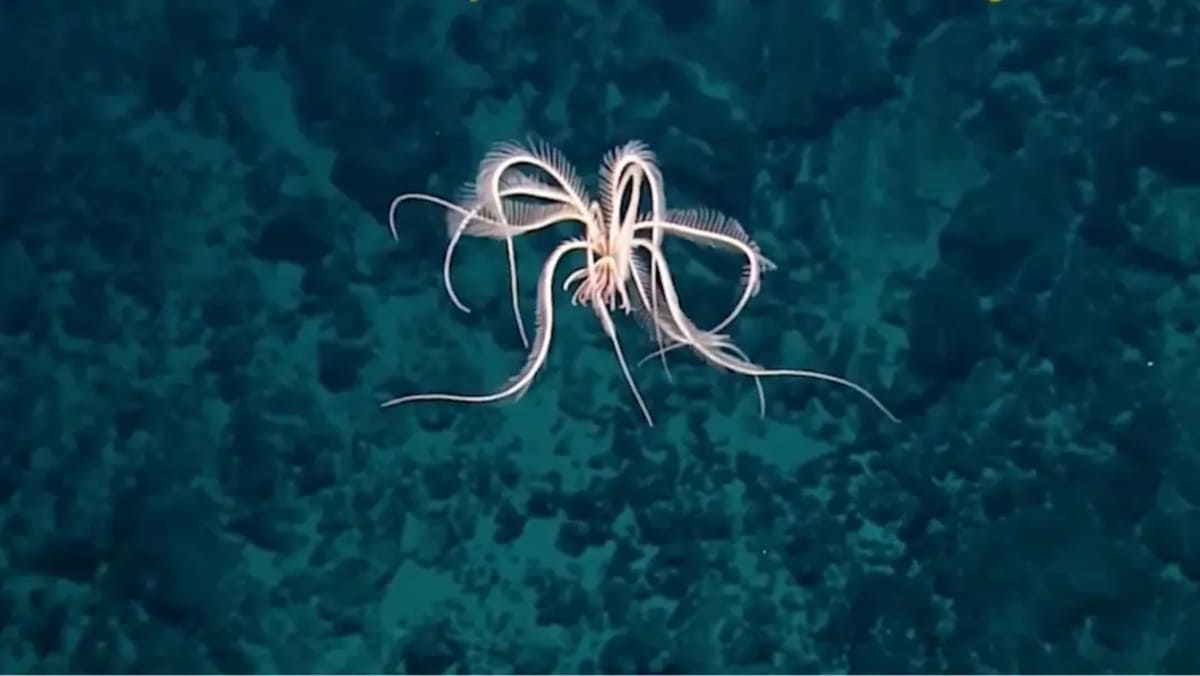
Прототип вдохновлен морскими лилиями — беспозвоночными, которые способны перемещаться в разных направлениях и зависать в толще воды, координируя движения своих конечностей.
Робот состоит из четырех эластичных крыльев, расположенных вокруг центрального диска. Крылья обладают монустабильностью: под действием привода они изгибаются, а после прекращения воздействия благодаря упругости самостоятельно возвращаются в исходное положение.
Такая механическая конструкция позволяет роботу выполнять несколько типов движений без отдельного привода для каждого направления. По словам исследователей, система основана на принципе «механического интеллекта», при котором физическая структура робота сама помогает определять характер его движения, снижая объем управляющих команд, необходимых компьютеру или оператору. Обычные системы с сопоставимой трехмерной маневренностью, как правило, требуют не менее шести приводов.
Два привода расположены внутри центрального диска и управляют всеми четырьмя крыльями. Когда оба привода включаются, крылья резко опускаются вниз. После отключения приводов эластичные крылья возвращаются вверх. Если быстро повторять этот цикл, робот начинает взмахивать крыльями и подниматься в воде. При более медленных взмахах робот способен сохранять положение в толще воды и зависать на месте. Исследователи называют этот режим «режимом медузы». Та же конструкция позволяет роботу перемещаться горизонтально — для этого достаточно изменить характер работы приводов. При включении только одного из них соответствующее крыло начинает двигаться подобно хвостовому плавнику, толкая робота вперед или назад. Этот режим исследователи называют «режимом рыбы».
Робот также способен вращаться вокруг центральной оси. Быстро попеременно включая два привода, ученые создают асимметричные движения крыльев, заставляющие робота вращаться. Этот «режим ротора» обеспечивает управление направлением движения и позволяет роботу маневрировать под водой. Таким образом, три режима движения дают мягкому роботу возможность управлять вертикальным и горизонтальным перемещением, а также вращением. Исследователи продемонстрировали, как робот исследует подводную среду с помощью камеры, а также поднимает различные объекты — как самостоятельно, так и совместно с другими роботами.
По мнению исследователей, компактная конструкция может стать основой для подводных роботизированных систем, в которых особенно важны маневренность и механическая простота.
В дальнейшем команда планирует создать полностью беспроводную версию робота и изучить возможные области его применения совместно с исследователями из других научных дисциплин.
Нашли опечатку? Выделите фрагмент и нажмите Ctrl (Cmd) + Enter.


 Telegram
 Дзен
 VK
Предстоящие мероприятия
Многие из нас с детства запомнили простое правило: анализы крови сдают натощак. Так врачи получают более «чистую» информацию, потому что организм находится в состоянии покоя. Анализ большого объема данных показал, что это критично всего для четырех тестов.
Всего пяти дней воздействия пара электронных сигарет достаточно, чтобы повредить самые глубокие и деликатные участки человеческих легких, а негативный эффект сохраняется даже через 10 дней после полного прекращения вейпинга. Кроме того, пар электронных сигарет ослабляет естественную иммунную защиту организма, подавляет работу защитных генов и увеличивает вирусную нагрузку при последующих тяжелых респираторных инфекциях.
Компания Илона Маска планирует начать запуски Starmind уже в следующем году. Судя по новым данным от представителей SpaceX, они будут существенно мощнее и тяжелее, чем планировали раньше. Кроме того, их будут использовать в плотных формациях, чтобы время прохождения сигнала между спутниками в одном узле было минимальным. Общая мощность каждого нового спутника будет больше, чем у МКС, всего компании выдали разрешение на размещение на орбите миллиона таких систем одновременно.
Новый анализ наблюдений за северной полярной областью Марса заставил ученых пересмотреть представления о составе водяного льда. Выяснилось, что прежние модели заметно искажали одну из его главных характеристик. С учетом этого, местный лед потенциально может быть куда полезнее для персонала будущих марсианских баз.
В большинстве случаев планеты и иные тела, вращающиеся вокруг «нормальных» звезд главной последовательности, формируются достаточно далеко от своих светил, чтобы падать на них. Несмотря на это, теперь астрономы увидели, как красный карлик перетягивает на себя вещество от вращающегося вокруг него объекта. Тот уже делает один оборот вокруг своей звезды меньше, чем за полтора часа, и это время может уменьшаться.
Дата-центры для нейросетей в последние пару лет стали важнейшим фактором роста западной экономики, а заодно и мировой энергетики. В этом направлении нейросети создали немало новых рабочих мест, хотя и меньше, чем в программировании. Однако у невиданного бума есть и оборотная сторона: нобелевский лауреат Пол Кругман выяснил, что они буквально выдавливают остальные сектора экономики, забирая у них все больше инвестиций.
Новый анализ наблюдений за северной полярной областью Марса заставил ученых пересмотреть представления о составе водяного льда. Выяснилось, что прежние модели заметно искажали одну из его главных характеристик. С учетом этого, местный лед потенциально может быть куда полезнее для персонала будущих марсианских баз.
В большинстве случаев планеты и иные тела, вращающиеся вокруг «нормальных» звезд главной последовательности, формируются достаточно далеко от своих светил, чтобы падать на них. Несмотря на это, теперь астрономы увидели, как красный карлик перетягивает на себя вещество от вращающегося вокруг него объекта. Тот уже делает один оборот вокруг своей звезды меньше, чем за полтора часа, и это время может уменьшаться.
В последние сорок лет на планете идет активное глобальное озеленение — в том числе в засушливых зонах планеты, от полупустынь до степей. Однако современные климатические модели (в отличие от прогнозов климатологов прошлого) никак не предсказывали это событие. Поэтому множество ученых озабочено непредсказуемостью происходящего. Авторы новой работы попытались найти какие-то минусы у этого процесса и частично преуспели: стабильность засушливости в сухих частях планеты действительно под угрозой.
[miniorange_social_login]
Подтвердить?

Не получилось опубликовать!
Вы попытались написать запрещенную фразу или вас забанили за частые нарушения.
Понятно
Комментарий на проверке
Что-то в вашем комментарии показалось подозрительным, поэтому перед публикацией он пройдет модерацию.
Понятно
Аккаунт заблокирован!
Из-за нарушений правил сайта на ваш аккаунт были наложены ограничения. Если это ошибка, напишите нам.
Понятно
Что-то пошло не так!
Наши фильтры обнаружили в ваших действиях признаки накрутки. Отдохните немного и вернитесь к нам позже.
ПонятноЛучшие материалы

Войти
Вконтакте

По e-mail

Google

Яндекс ID
Ваша заявка получена
Мы скоро изучим заявку и свяжемся с Вами по указанной почте в случае положительного исхода. Спасибо за интерес к проекту.
Понятно