


Этот пост добавлен читателем Naked Science в раздел «Сообщество». Узнайте как это сделать по ссылке.

Китайский робот впервые освоил тонкую вышивку шелком
Китайский робототехнический стартап AGILINK продемонстрировал, как его роботизированная кисть выполняет базовые приемы вышивки шелковой нитью. В ходе демонстрации робот разделил шелковую нить на 16 более тонких волокон, продел нить в иглу, натянул ткань на пяльцы и сделал первые стежки.
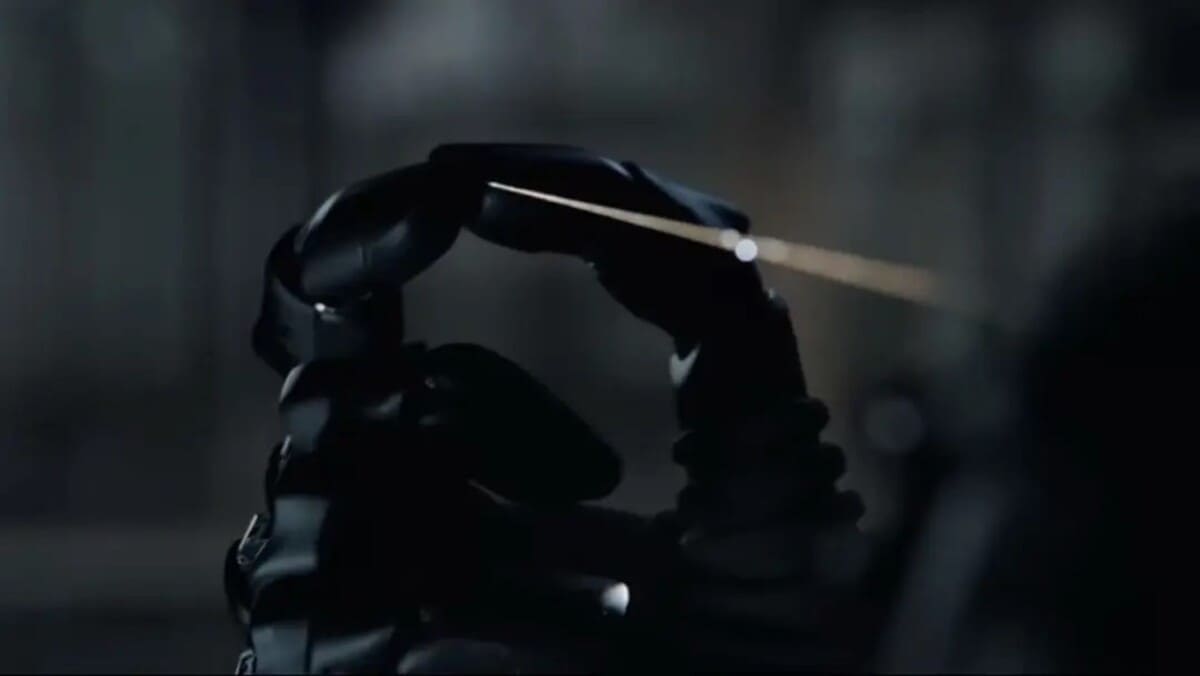
Роботизированная кисть OmniHand 3 Ultra использовала согласованные движения пальцев, чтобы поддерживать необходимое натяжение при разделении и манипуляциях с тончайшими волокнами. Демонстрация показала, насколько сложной задачей для роботизированных кистей остается точная работа с тонкими и гибкими материалами.
Сучжоуская вышивка требует очень точной работы с шелком, который может изгибаться, проскальзывать и менять форму даже при небольшом изменении приложенного усилия. В рамках демонстрации мастер вышивки Фу Сянхун обучал робота обращаться с материалом. Одним из ключевых этапов стало разделение исходной шелковой нити на 16 более тонких волокон.
Робот использовал один палец для разделения волокон, тогда как остальные поддерживали необходимое натяжение. Кроме того, кисть должна была сохранять контакт кончиков пальцев с шелком, позволяя нити одновременно вращаться при скручивании. Вдевание нити в иглу и выполнение стежков требовали еще более точного контроля положения, усилия и согласованности движений пальцев.
По словам AGILINK, процесс обучения сочетал данные телеуправления с обучением с подкреплением. В финальном задании робот выполнял непрерывное движение, включавшее скручивание нити и ее последующий захват. Поскольку после каждого движения нить оказывалась в несколько ином положении, робот должен был адаптировать свои действия, а не просто воспроизводить заранее заданную последовательность.
OmniHand 3 Ultra по размеру примерно соответствует человеческой кисти и весит 630 грамм. В ней используется архитектура с прямым приводом: электродвигатели непосредственно соединены с суставами, без сухожилий или промежуточных передаточных механизмов. По заявленным характеристикам, кисть способна стабильно удерживать груз массой до трех килограммов, а кратковременно поднимать до восьми килограммов.
Отдельное внимание уделено тактильному восприятию. На кончике каждого пальца установлен визуальный датчик, который определяет изменения деформации контактной поверхности. По данным AGILINK, эти датчики способны измерять усилие в трех измерениях и фиксировать деформации размером всего от 0,08 миллиметров. В ладонь также встроен датчик контакта с 300 точками измерения.
Сочетание механической конструкции, тактильных датчиков и программного управления позволяет кисти работать с материалами, манипулировать которыми трудно с помощью жестких роботизированных захватов.
Шелк представляет собой особенно сложный материал, поскольку его форма и положение могут меняться непосредственно во время контакта. Демонстрация с вышивкой должна была показать, как высокоточная роботизированная кисть способна непрерывно корректировать усилие и положение пальцев при выполнении таких операций. Этот подход отличается от систем, предназначенных прежде всего для повторяющихся промышленных операций, где объекты и движения обычно более предсказуемы.
Нашли опечатку? Выделите фрагмент и нажмите Ctrl (Cmd) + Enter.


 Telegram
 Дзен
 VK
Предстоящие мероприятия
Дата-центры для нейросетей в последние пару лет стали важнейшим фактором роста западной экономики, а заодно и мировой энергетики. В этом направлении нейросети создали немало новых рабочих мест, хотя и меньше, чем в программировании. Однако у невиданного бума есть и оборотная сторона: нобелевский лауреат Пол Кругман выяснил, что они буквально выдавливают остальные сектора экономики, забирая у них все больше инвестиций.
В большинстве случаев планеты и иные тела, вращающиеся вокруг «нормальных» звезд главной последовательности, формируются достаточно далеко от своих светил, чтобы падать на них. Несмотря на это, теперь астрономы увидели, как красный карлик перетягивает на себя вещество от вращающегося вокруг него объекта. Тот уже делает один оборот вокруг своей звезды меньше, чем за полтора часа, и это время может уменьшаться.
Два блюда с одинаковыми калорийностью, объемом и равным соотношением белков, жиров и углеводов вызвали совершенно разный отклик организма в зависимости от степени обработки продуктов. К такому выводу пришли исследователи, обнаружившие, что ультраобработанная еда заставляет поджелудочную железу вырабатывать больше инсулина и активирует участки мозга, отвечающие за пищевую мотивацию и удовольствие.
Новый анализ наблюдений за северной полярной областью Марса заставил ученых пересмотреть представления о составе водяного льда. Выяснилось, что прежние модели заметно искажали одну из его главных характеристик. С учетом этого, местный лед потенциально может быть куда полезнее для персонала будущих марсианских баз.
В большинстве случаев планеты и иные тела, вращающиеся вокруг «нормальных» звезд главной последовательности, формируются достаточно далеко от своих светил, чтобы падать на них. Несмотря на это, теперь астрономы увидели, как красный карлик перетягивает на себя вещество от вращающегося вокруг него объекта. Тот уже делает один оборот вокруг своей звезды меньше, чем за полтора часа, и это время может уменьшаться.
История и настоящее атомной отрасли насыщены множеством аббревиатур, на первый взгляд совсем загадочных. На деле понять их несложно, а стоящие за этим истории необычны и весьма увлекательны. Ниже мы выделим такие термины. И, как читатель скоро обнаружит, они вплотную касаются его жизни далеко не только через поток электронов из розетки.
Нейросеть OpenAI добилась серьезного прорыва в математике, решив одну из семи «задач тысячелетия». Получат ли США, чьи нейросети опираются на гораздо более мощное «железо», чем у Китая, монополию на конвейер научных открытий? Даст ли это возможности сравнимые с их атомной монополией 80 лет назад?
Новый анализ наблюдений за северной полярной областью Марса заставил ученых пересмотреть представления о составе водяного льда. Выяснилось, что прежние модели заметно искажали одну из его главных характеристик. С учетом этого, местный лед потенциально может быть куда полезнее для персонала будущих марсианских баз.
В последние сорок лет на планете идет активное глобальное озеленение — в том числе в засушливых зонах планеты, от полупустынь до степей. Однако современные климатические модели (в отличие от прогнозов климатологов прошлого) никак не предсказывали это событие. Поэтому множество ученых озабочено непредсказуемостью происходящего. Авторы новой работы попытались найти какие-то минусы у этого процесса и частично преуспели: стабильность засушливости в сухих частях планеты действительно под угрозой.
[miniorange_social_login]
Подтвердить?

Не получилось опубликовать!
Вы попытались написать запрещенную фразу или вас забанили за частые нарушения.
Понятно
Комментарий на проверке
Что-то в вашем комментарии показалось подозрительным, поэтому перед публикацией он пройдет модерацию.
Понятно
Аккаунт заблокирован!
Из-за нарушений правил сайта на ваш аккаунт были наложены ограничения. Если это ошибка, напишите нам.
Понятно
Что-то пошло не так!
Наши фильтры обнаружили в ваших действиях признаки накрутки. Отдохните немного и вернитесь к нам позже.
ПонятноЛучшие материалы

Войти
Вконтакте

По e-mail

Google

Яндекс ID
Ваша заявка получена
Мы скоро изучим заявку и свяжемся с Вами по указанной почте в случае положительного исхода. Спасибо за интерес к проекту.
Понятно