


Этот пост добавлен читателем Naked Science в раздел «Сообщество». Узнайте как это сделать по ссылке.

Тяжелые грузы без прописывания каждого движения: Boston Dynamics раскрыла, как Atlas обучили через миллионы симуляций
Компания Boston Dynamics показала, как человекоподобный робот Atlas разворачивает корпус на 180 градусов, приседает, чтобы поднять мини-холодильник, а затем переносит его через лабораторию, одновременно компенсируя смещение веса внутри груза. По словам разработчиков, это поведение удалось реализовать всего за несколько недель после публичного дебюта обновленного робота в начале года.
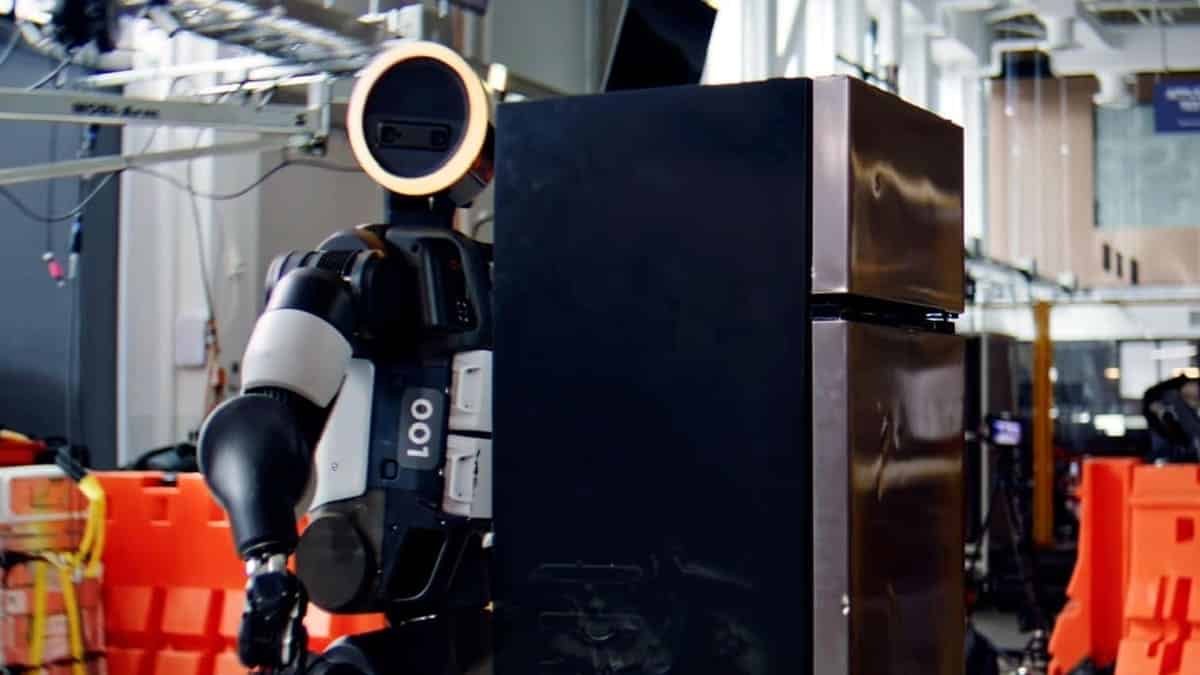
Новая демонстрация стала важным шагом вперед: Boston Dynamics постепенно отказывается от заранее запрограммированных движений в пользу гибкого промышленного поведения, рассчитанного на реальные условия заводов, складов и строительных площадок.
В отличие от многих других гуманоидов, Atlas опирается не столько на камеры, сколько на проприоцепцию — внутреннее ощущение собственного тела. Робот способен оценивать вес груза, баланс, силу хвата и сопротивление при движении. Благодаря этому Atlas может в реальном времени адаптироваться к нестабильным или смещающимся грузам и менять своё поведение в зависимости от условий.
Для обучения Atlas инженеры использовали метод обучения с подкреплением. Робот бесконечно повторял одну и ту же задачу в виртуальной среде, сталкиваясь с постоянно меняющимися условиями. Разработчики варьировали массу предметов, сцепление пола, силу хвата и даже положение холодильника, заставляя систему искать оптимальные способы удержания равновесия и выполнения задачи.
«Atlas отрабатывал движения миллионы часов параллельно в симуляциях на графических процессорах», — сообщили в Boston Dynamics.
Обучение начинается с эталонной траектории — это может быть анимированное движение или демонстрация, выполненная оператором дистанционно. Затем система получает «награду» за правильное выполнение задачи: устойчивость, сохранение хвата и способность удерживать равновесие даже при внешних воздействиях. Когда поведение начинает стабильно работать в симуляции, его переносят на реального робота, проводят испытания, собирают данные и снова дорабатывают модель.
Одним из ключевых достижений Boston Dynamics называет сокращение так называемого «разрыва между симуляцией и реальностью» — знаменитой проблемы робототехники, при которой идеально обученный в виртуальной среде робот начинает ошибаться в настоящем мире из-за задержек, шумов датчиков и других непредсказуемых факторов.
По словам компании, новую версию Atlas удалось сделать гораздо более предсказуемой для моделирования благодаря упрощенной конструкции. Во всем теле робота используются всего два типа приводов, а руки и ноги выполнены симметрично. Это значительно облегчает создание точной цифровой модели.
Инженеры также отказались от кабелей, проходящих через суставы, благодаря чему Atlas получил возможность непрерывно вращать соединения без риска повреждений и износа. Такое решение заметно расширило свободу движений робота и позволило выполнять маневры, с которыми многие гуманоидные машины пока не справляются. Хотя обучение проходило на грузах весом от 23 до 32 килограммов, во время испытаний Atlas успешно переносил холодильник массой свыше 45 килограммов.
Компания также связывает знаменитые акробатические трюки Atlas — стойки на руках, сальто и прыжки — с будущими промышленными задачами. По словам разработчиков, именно такие упражнения помогают обучать робота балансу, ловкости, восстановлению после скольжения и устойчивости к перегреву — качествам, необходимым для работы в тяжелых условиях.
Нашли опечатку? Выделите фрагмент и нажмите Ctrl (Cmd) + Enter.


 Telegram
 Дзен
 VK
Предстоящие мероприятия
Ученые Томского государственного университета завершили трехлетний мониторинг атмосферного микропластика в снеговом покрове Западной Сибири и опубликовали результаты в журнале Pollutants (Q1). Микропластик обнаружен во всех без исключения пробах — от предгорий Алтая до Заполярья. Среднее содержание частиц выросло с 711 единиц на квадратный метр в 2021 году до 1 112 — в 2023-м. Новые данные расширяют картину, полученную по итогам за 2021 год, и добавляют оценку экологических рисков.
В список самых влиятельных ученых мира вошли исследователи «Яндекса» и преподаватели совместных программ. Подготовило список авторитетное издательство Elsevier при участии исследователей Стэнфордского университета*. При составлении рейтинга учитывались работы, включенные в международную базу публикаций Scopus.
Чтобы выучить новый для себя язык, перестаньте искать в звуках смысл — сосредоточьтесь на самих звуках, посоветовали авторы нового исследования. Они пришли к выводу, что наиболее способные к изучению языков люди обладают врожденной особенностью: замечают мельчайшие звуковые нюансы и потому воспринимают незнакомые иностранные звуки скорее как акустические сигналы, нежели как элементы речи.
В начале второго тысячелетия нашей эры в одной из частей мира произошла настоящая экономическая революция: доходы государства от торговли и ремесел стали больше, чем от сельского хозяйства, появилось бумажное денежное обращение, что запустило беспрецедентный рост благосостояния. Появились новые линии сельхозкультур, орудий и даже морских судов, качества которых в остальном мире достигли только в XIX веке. Все это кончилось коллапсом, причиной которого раньше считали набеги варваров. Анализ изотопов в гробовых досках указал на совсем иной механизм: страна оказалась под давлением необычного и затяжного природного явления.
Чтобы выучить новый для себя язык, перестаньте искать в звуках смысл — сосредоточьтесь на самих звуках, посоветовали авторы нового исследования. Они пришли к выводу, что наиболее способные к изучению языков люди обладают врожденной особенностью: замечают мельчайшие звуковые нюансы и потому воспринимают незнакомые иностранные звуки скорее как акустические сигналы, нежели как элементы речи.
В список самых влиятельных ученых мира вошли исследователи «Яндекса» и преподаватели совместных программ. Подготовило список авторитетное издательство Elsevier при участии исследователей Стэнфордского университета*. При составлении рейтинга учитывались работы, включенные в международную базу публикаций Scopus.
Новый анализ наблюдений за северной полярной областью Марса заставил ученых пересмотреть представления о составе водяного льда. Выяснилось, что прежние модели заметно искажали одну из его главных характеристик. С учетом этого, местный лед потенциально может быть куда полезнее для персонала будущих марсианских баз.
В большинстве случаев планеты и иные тела, вращающиеся вокруг «нормальных» звезд главной последовательности, формируются достаточно далеко от своих светил, чтобы падать на них. Несмотря на это, теперь астрономы увидели, как красный карлик перетягивает на себя вещество от вращающегося вокруг него объекта. Тот уже делает один оборот вокруг своей звезды меньше, чем за полтора часа, и это время может уменьшаться.
Дата-центры для нейросетей в последние пару лет стали важнейшим фактором роста западной экономики, а заодно и мировой энергетики. В этом направлении нейросети создали немало новых рабочих мест, хотя и меньше, чем в программировании. Однако у невиданного бума есть и оборотная сторона: нобелевский лауреат Пол Кругман выяснил, что они буквально выдавливают остальные сектора экономики, забирая у них все больше инвестиций.
[miniorange_social_login]
Подтвердить?

Не получилось опубликовать!
Вы попытались написать запрещенную фразу или вас забанили за частые нарушения.
Понятно
Комментарий на проверке
Что-то в вашем комментарии показалось подозрительным, поэтому перед публикацией он пройдет модерацию.
Понятно
Аккаунт заблокирован!
Из-за нарушений правил сайта на ваш аккаунт были наложены ограничения. Если это ошибка, напишите нам.
Понятно
Что-то пошло не так!
Наши фильтры обнаружили в ваших действиях признаки накрутки. Отдохните немного и вернитесь к нам позже.
ПонятноЛучшие материалы

Войти
Вконтакте

По e-mail

Google

Яндекс ID
Ваша заявка получена
Мы скоро изучим заявку и свяжемся с Вами по указанной почте в случае положительного исхода. Спасибо за интерес к проекту.
Понятно