


#робот-манипулятор
Ученые КНИТУ-КАИ получили свидетельство о государственной регистрации программного модуля обучения коллаборативного робота-манипулятора. Роботизированную систему обучили захватывать различные нестандартные объекты, что имеет практическое значение в народном хозяйстве — при сортировке на конвейерах, в сборочном производстве, при сборе урожая. Уникальность предлагаемого решения в том, что система способна обучаться новым операциям без участия программиста, используя визуальные данные и цифровую модель робота.

Российские ученые представили универсальный алгоритм для координации движений манипуляторов в медицинских роботизированных системах для исключения столкновений в ограниченном пространстве. Алгоритм анализирует рабочую зону, определяет ограничения, связанные с совместной работой внутри системы, адаптирует траекторию и оптимизирует движения для увеличения эффективности.
Роботы-манипуляторы — это промышленные установки, которые выполняют функции человеческой руки. Их активно используют на различных серийных производствах, в частности в металлообработке, автомобилестроении, фармацевтике и многих других. В зависимости от программы, манипуляторы способны выполнять широкий спектр задач, тем самым улучшая условия труда и снижая расходы предприятий. При этом со все большим внедрением подобных установок в промышленность возникает спрос на высококвалифицированные кадры с навыками робототехники. Ученые Пермского Политеха запатентовали инновационный учебный робот-манипулятор для обучения молодых специалистов основам программирования и управления промышленными роботизированными установками.
Линейные двигатели приводят в движение электрический транспорт, лифты высотных зданий, металлорежущее оборудование, транспортировочные конвейерные ленты, сваебойные молоты и даже бионические протезы. Их преимущество в том, что для перемещения по прямой линии не нужны дополнительные механизмы — шестерни, рейки или цепи. Но иногда при обработке деталей сложной формы, выполнении некоторых манипуляций в робототехнике, перекосах и неровностях движения необходимо перемещение по криволинейной траектории. Не каждая конструкция агрегата способна сделать это эффективно и без лишних колебаний. Ученые Пермского Политеха проанализировали три вида моделей линейного двигателя и выяснили, какой из них лучше всего справляется с поставленной задачей.
В современной робототехнике существует проблема сортировки объектов, хаотично расположенных в рабочей зоне манипулятора. Один предмет может полностью или частично закрывать другой, и тогда роботу будет сложно захватить нужный из них, не затронув другие или не повредив захватное устройство. В МТУСИ предложили алгоритм, основанный на нейронной сети и RGB-D сенсоре, позволяющий определить объект захвата с применением промышленного манипулятора.
Автоматизация технологических процессов на предприятиях стала неотъемлемой частью работы во многих отраслях промышленности. В этом помогают роботы. Один из ключевых аспектов роботизации — создание производственного манипулятора. Это сложное устройство, которое предназначено для подъема, перемещения, сортировки и сборки предметов. Внедрение таких манипуляторов позволит ускорить производство и повысить его качество. Важный этап создания подобных устройств — моделирование. Ученые ПНИПУ разработали модель манипулятора для повышения цеховой производительности за счет автоматизации процесса обработки и перемещения больших валов.
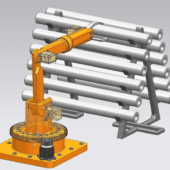
Аддитивное металлическое производство — прорывная технология этого столетия, которая позволяет создавать металлические изделия по их 3D-модели путем «печати» слой за слоем. Трехмерная наплавка металлами обладает высоким потенциалом внедрения в таких отраслях, как авиация, автомобиле-, судостроение и энергетика. Технология позволяет создавать изделия сложной формы с минимальными потерями материала, что особенно важно при использовании дорогостоящих сплавов. Но для контроля трехмерной наплавки оператору нужно непрерывно следить за процессом, при этом печать одного изделия может занимать несколько дней. Ученые Пермского Политеха разрабатывают интеллектуальную систему контроля проволочного аддитивного производства. С ее помощью можно автоматизировать производственный процесс и определение дефектов, сократить время проверки печати и достичь более высоких стандартов качества.
Электроэрозионная обработка применяется на изделиях из токопроводных материалов для изменения их формы, размеров, шероховатости и свойств. Это происходит под действием электрических разрядов, возникающих между деталью и электродом-инструментом. Такие технологии широко применяются при обработке ответственных изделий газотурбинных двигателей. Усложнение форм и конфигураций изделий требует применения новых технологических решений. Традиционные электроэрозионные станки не в полной мере позволяют обрабатывать криволинейные пазы, прожигать отверстия под углом без применения дополнительной оснастки и специализированного инструмента. Ученые Передовой инженерной школы Пермского Политеха разработали изобретение, решающее эти проблемы. Электроэрозионная обработка впервые выполнена при помощи робота, который расширяет технологические возможности процесса. Его использование позволяет уменьшить человеческий труд и удешевить производство изделий.


Вы попытались написать запрещенную фразу или вас забанили за частые нарушения.
Понятно
Что-то в вашем комментарии показалось подозрительным, поэтому перед публикацией он пройдет модерацию.
Понятно
Из-за нарушений правил сайта на ваш аккаунт были наложены ограничения. Если это ошибка, напишите нам.
Понятно
Наши фильтры обнаружили в ваших действиях признаки накрутки. Отдохните немного и вернитесь к нам позже.
Понятно



Мы скоро изучим заявку и свяжемся с Вами по указанной почте в случае положительного исхода. Спасибо за интерес к проекту.
Понятно
Последние комментарии