Ученые надели на гусениц «доспехи» и помогли им ползать по стеклу
Гусеницы виртуозно ползают по деревьям, но на гладком стекле становятся беспомощными. Чтобы выяснить, как создавать вездеходных мягких роботов, инженеры надели на этих животных полимерную броню и приклеили грузики, превратив их в крошечные броневики.
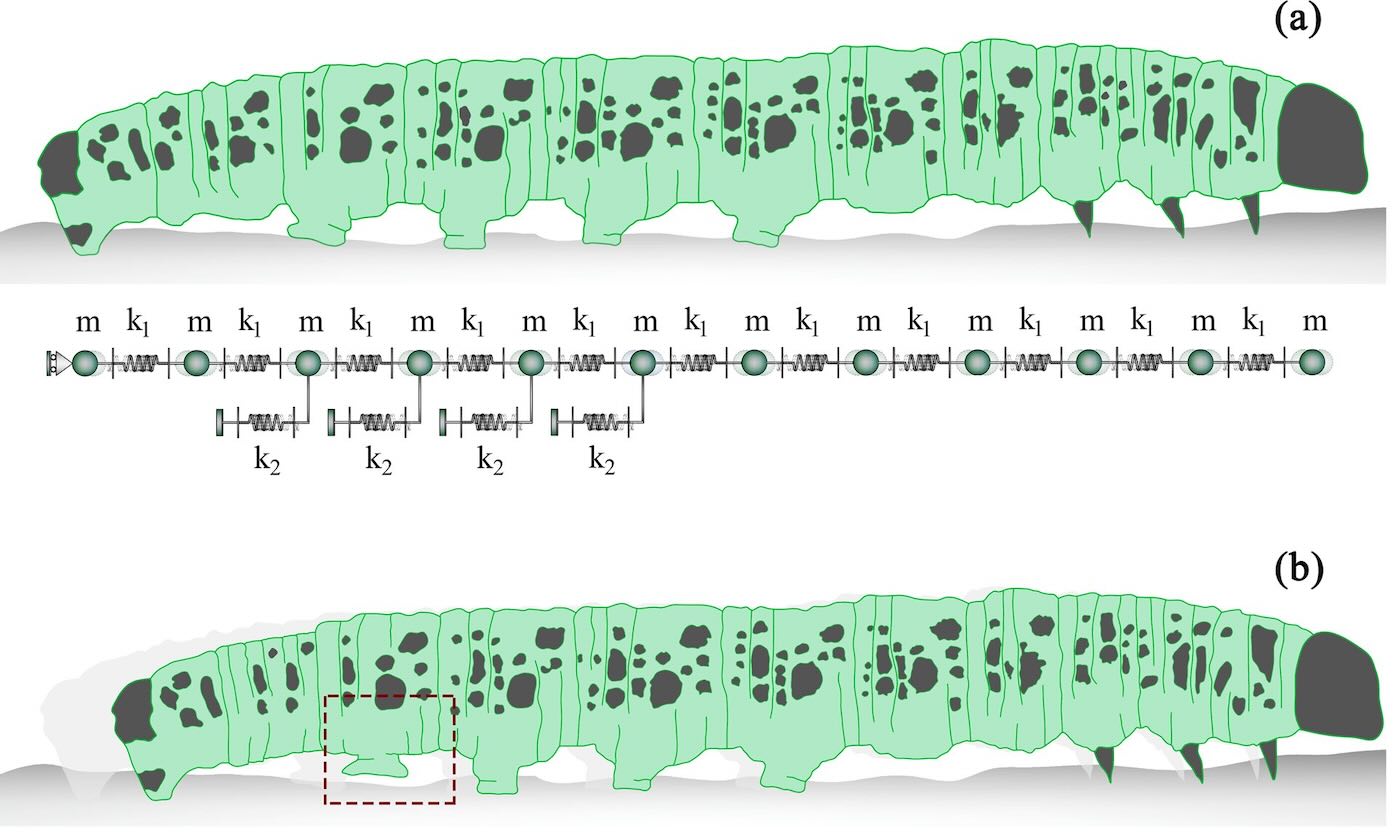
Мягкая робототехника копирует движения живых организмов. Гусеницы стали одним из главных образцов для подражания: их тело устроено просто, но ползет устойчиво и эффективно. На брюшке у гусениц есть ложные ножки, похожие на присоски. Они цепляются за поверхность и отрываются одна за другой, а сокращение мышц в задней части тела запускает волну, которая толкает животное вперед.
Ранее ученые математически показали, что в основе такого ползания лежит конкуренция двух сил: упругости тела и сцепления с поверхностью. Мышцы накапливают упругую энергию, пока ее не хватает, чтобы оторвать ножки от опоры. Тогда задняя часть тела поднимается, и гусеница делает шаг.
Но прошлые опыты шли только на дереве — естественной поверхности для гусениц. Для робототехники этого мало: искусственные ползуны должны работать на металле, камне и стекле.
Исследователи решили проверить, как гусеницы и их модель поведут себя на непривычных поверхностях. Результаты опубликовали в журнале Proceedings of the Royal Society A.
Ученые сажали гусениц на разные поверхности и снимали движение на видео. Замеры показали четкую зависимость от шероховатости. На дереве гусеницы ползли со средней скоростью 3,29 миллиметра в секунду. На сланце скорость падала примерно на 25%, на стали — на 45%. Хуже всего шло дело на стекле — 0,28 миллиметра в секунду, в 10 раз медленнее, чем на дереве. Электронный микроскоп помог найти причину: расстояние между волосками ложных ножек совпадает с масштабом неровностей дерева, а на гладком стекле цепляться не за что.
Гусеницы также следовали рисунку поверхности. На сланце с косой фактурой они упорно поворачивали вдоль линий камня, даже когда экспериментаторы разворачивали их поперек. Математическая модель, в которой тело гусеницы описано цепочкой масс на пружинах, воспроизвела все измеренные скорости после подгонки одного параметра сцепления.
Затем ученые проверили, можно ли расширить возможности животного. Гусенице надели полимерную броню на передний сегмент тела и прикрепили свинцовые грузики общим весом около одного грамма — примерно втрое больше массы самой гусеницы. На дереве снаряжение замедляло ползание. Но на стекле гусеница в броне ползла со скоростью 1,87 миллиметра в секунду — почти в семь раз быстрее, чем без снаряжения. Грузы прижимали ножки к стеклу и усиливали сцепление.
В итоге авторы научной работы показали, что слабое место гусениц — сцепление — можно компенсировать искусственно, не меняя само животное. Для робототехники это дало готовый рецепт: под каждую поверхность нужно подобрать жесткость сегментов и силу сцепления, и тогда мягкий ползун пройдет там, где живой прототип застревает.


 Telegram
 Дзен
 VK