


Этот пост добавлен читателем Naked Science в раздел «Сообщество». Узнайте как это сделать по ссылке.

Робот-червь WorMa забрался на 15-сантиметровую ступеньку, перекачивая воду
Инженеры из Нью-Йоркского университета создали робота-червя WorMa, который перераспределяет воду внутри корпуса, чтобы ползать, плавать и преодолевать препятствия. Перенос массы помог ему подняться на ступеньку высотой 15 сантиметров. Пока аппаратом управляет оператор.
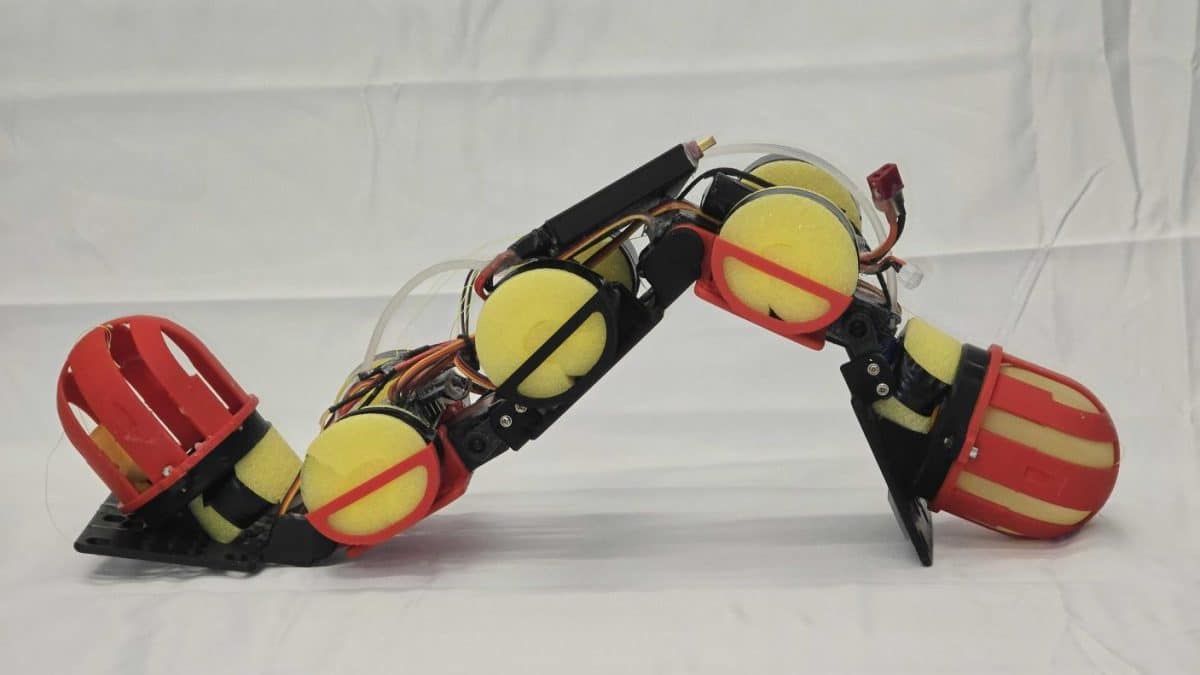
Даниил Филимонов и Нана Обаяси из лаборатории Prema Lab разработали робота, который приспосабливается к разным условиям, смещая центр масс. Результаты его испытаний опубликованы 14 сентября в журнале Advanced Robotics Research.
WorMa состоит из пяти жестких звеньев, соединенных четырьмя подвижными суставами. В голове и хвосте установлены латексные резервуары, между которыми насос перекачивает 300 граммов воды. Это примерно 28 процентов массы полуметрового робота.
Четыре двигателя заставляют корпус изгибаться волной: одни его участки упираются в поверхность, пока другие перемещаются вперед. На склоне полезнее тяжелая голова — она сильнее прижимает переднюю часть к опоре и улучшает сцепление. В испытаниях только такое распределение воды позволило аппарату подняться по наклону 19,5 градуса.
Со ступенькой все оказалось сложнее. Сначала робот приближался к ней с водой в голове, затем перекачивал воду в хвост и приподнимал переднюю часть корпуса. После того как голова опиралась на край ступеньки, воду возвращали вперед. Такая последовательность позволила преодолеть препятствие высотой 15 сантиметров; с неизменным распределением массы робот не справлялся даже с четырехсантиметровой ступенькой.
В бассейне преимущество получил тяжелый хвост: с ним WorMa развивал скорость до 9,6 сантиметра в секунду. Однако для выхода из воды по наклонной поверхности воду снова приходилось перемещать в голову. С балластом в хвосте или поровну в двух резервуарах робот выбраться не смог.
Прототип пока зависит от команд оператора. Полная перекачка воды занимает около 110 секунд, поэтому быстро подстраиваться к рельефу на ходу он не может. Приведенные авторами показатели скорости и эффективности относятся к периодам движения и не включают эти паузы. Разработчики предлагают ускорить насос и добавить датчики для самостоятельного выбора распределения массы.
Обаяси видит возможное применение таких машин в экологическом мониторинге и обследовании инфраструктуры, где один маршрут может проходить по суше и воде. В сообщении университета она объяснила замысел:
«Мы получили робота, которого не нужно переделывать каждый раз, когда меняется рельеф».
Нашли опечатку? Выделите фрагмент и нажмите Ctrl (Cmd) + Enter.


 Telegram
 Дзен
 VK
Предстоящие мероприятия
Новые ископаемые находки из Южной Африки подтвердили, что человек прямоходящий — наш прямой предок — существовал уже два миллиона лет назад. Также ученые раскрыли уникальные детали того, как он приспосабливался к жизни и соперничал с сородичами.
После аварии на АЭС «Фукусима-1» часть сельскохозяйственных земель на годы осталась без ухода, и исследователи проверили, как это сказалось на местных опылителях. На участках в зонах эвакуации они обнаружили больше некоторых пчел, но связали это с изменением землепользования, а не с пользой радиации.
Планетологи давно пытаются разгадать тайну образования самого необычного облака на Марсе, длина которого может достигать примерно двух тысяч километров. Авторы нового исследования сопоставили данные европейского орбитального аппарата Mars Express с компьютерной моделью атмосферы Красной планеты и пришли к выводу, что оно возникает благодаря редкому физическому процессу.
Физики впервые обнаружили, что один из самых классических типов сверхпроводников — соединение YbSb₂ — способен нарушать общепринятое правило физики об «обратимости времени». Раньше ученые считали, что подобным странным свойством обладают только редкие и сложные материалы. Это открытие показывает, что необычные квантовые явления могут скрываться и в гораздо более простых сверхпроводящих соединениях.
Планетологи давно пытаются разгадать тайну образования самого необычного облака на Марсе, длина которого может достигать примерно двух тысяч километров. Авторы нового исследования сопоставили данные европейского орбитального аппарата Mars Express с компьютерной моделью атмосферы Красной планеты и пришли к выводу, что оно возникает благодаря редкому физическому процессу.
Творческие профессии часто объединяют в одну группу, когда изучают их связь с психическим здоровьем. Однако исследование почти 15 тысяч шведских близнецов показало, что художественные достижения чаще сочетались с психическими проблемами, а научные —нет.
Новый анализ наблюдений за северной полярной областью Марса заставил ученых пересмотреть представления о составе водяного льда. Выяснилось, что прежние модели заметно искажали одну из его главных характеристик. С учетом этого, местный лед потенциально может быть куда полезнее для персонала будущих марсианских баз.
В большинстве случаев планеты и иные тела, вращающиеся вокруг «нормальных» звезд главной последовательности, формируются достаточно далеко от своих светил, чтобы падать на них. Несмотря на это, теперь астрономы увидели, как красный карлик перетягивает на себя вещество от вращающегося вокруг него объекта. Тот уже делает один оборот вокруг своей звезды меньше, чем за полтора часа, и это время может уменьшаться.
Дата-центры для нейросетей в последние пару лет стали важнейшим фактором роста западной экономики, а заодно и мировой энергетики. В этом направлении нейросети создали немало новых рабочих мест, хотя и меньше, чем в программировании. Однако у невиданного бума есть и оборотная сторона: нобелевский лауреат Пол Кругман выяснил, что они буквально выдавливают остальные сектора экономики, забирая у них все больше инвестиций.
[miniorange_social_login]
Подтвердить?

Не получилось опубликовать!
Вы попытались написать запрещенную фразу или вас забанили за частые нарушения.
Понятно
Комментарий на проверке
Что-то в вашем комментарии показалось подозрительным, поэтому перед публикацией он пройдет модерацию.
Понятно
Аккаунт заблокирован!
Из-за нарушений правил сайта на ваш аккаунт были наложены ограничения. Если это ошибка, напишите нам.
Понятно
Что-то пошло не так!
Наши фильтры обнаружили в ваших действиях признаки накрутки. Отдохните немного и вернитесь к нам позже.
ПонятноЛучшие материалы

Войти
Вконтакте

По e-mail

Google

Яндекс ID
Ваша заявка получена
Мы скоро изучим заявку и свяжемся с Вами по указанной почте в случае положительного исхода. Спасибо за интерес к проекту.
Понятно