Роботы-манипуляторы научились работать в тесноте без ошибок
Российские ученые представили универсальный алгоритм для координации движений манипуляторов в медицинских роботизированных системах для исключения столкновений в ограниченном пространстве. Алгоритм анализирует рабочую зону, определяет ограничения, связанные с совместной работой внутри системы, адаптирует траекторию и оптимизирует движения для увеличения эффективности.
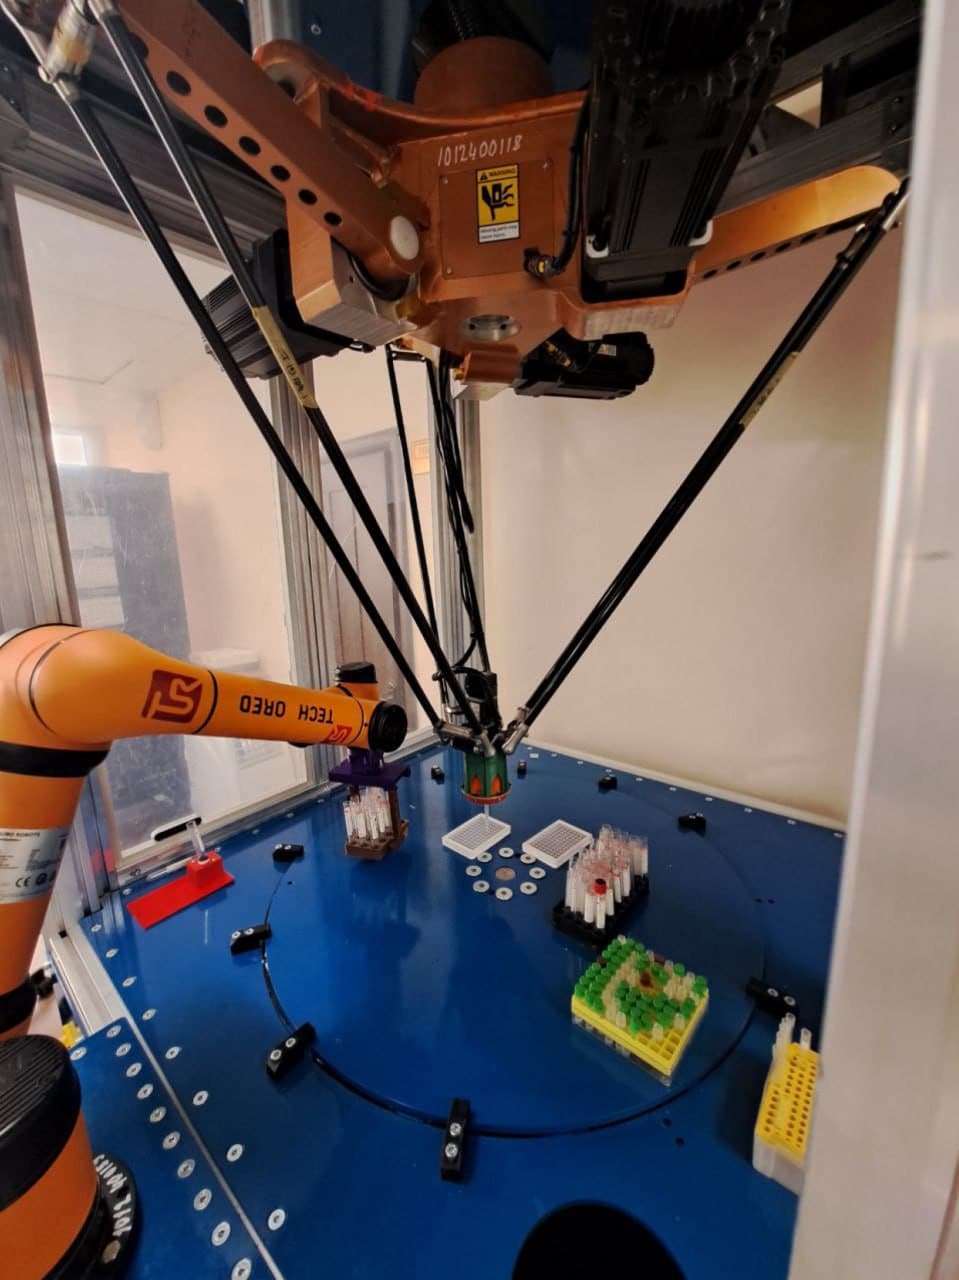
В медицинских лабораториях для повышения производительности используются роботические системы, объединяющие несколько манипуляторов, которые одновременно совершают различные операции с несколькими пробирками. Специалистам нужно заранее определить, какие операции — последовательные или параллельные — закрепляются за каждым устройством, и затем запустить работу роборук с разной конструкцией — звеньями, приводными механизмами, программным управлением — так, чтобы они не сталкивались между собой в ограниченном пространстве.
Существующие алгоритмы робототехнических систем преимущественно выполняют координационную задачу через датчики, работающие в реальном времени. Ученые из СТИ НИТУ МИСИС, ФИЦ ИУ РАН и БГТУ имени В. Г. Шухова предложили методику, по которой можно заранее рассчитывать зоны и траектории, чтобы автоматизированные комплексы планировали действия без лишних остановок, перенастроек и столкновений.
«Мы разработали специальные алгоритмы, которые позволяют коллаборативным роботам точно двигаться в ограниченном пространстве. Эти программы заранее рассчитывают, где и как каждый манипулятор должен двигаться, чтобы выполнить свою задачу наиболее эффективно. Внимание мы заострили на построении “зон безопасной работы” — невидимых границ в пространстве, внутри которых нет риска столкновений», — сказал кандидат технических наук Сергей Халапян, доцент кафедры автоматизированных и информационных систем управления СТИ НИТУ МИСИС.
С помощью компьютерных моделей исследователи рассчитали, как именно могут безопасно двигаться два манипулятора: один дозирует жидкость, другой подаёт пробирки. В расчётах учитывали все элементы окружения. Ошибки при движении были меньше миллиметра по горизонтали и не превышали 0,2 миллиметра по вертикали. С подробными результатами исследования можно ознакомиться в научном журнале Machines (Q2).
«Наши алгоритм подходят для разных типов манипуляторов. На этапе моделирования мы рассчитали рабочие области и безопасные зоны движения. Также мы протестировали систему, которая автоматически меняет точку встречи роботов при аликвотировании биоматериалов в зависимости от контекста окружения и их индивидуальной нагрузки», — поделился научный сотрудник кафедры автоматизированных и информационных систем управления СТИ НИТУ МИСИС Владислав Воробьёв.
Учёные также реализовали систему автоматического смещения точки взаимодействия в зависимости от загрузки каждого манипулятора, что позволяет сократить общее время выполнения цикла.


 Telegram
 Дзен
 VK